

 입력 2026-11-10 10:50:17


기존 발목 구동 장치에 스쿠터 휠 장착
360도 회전 점프와 측면 이동 선보여
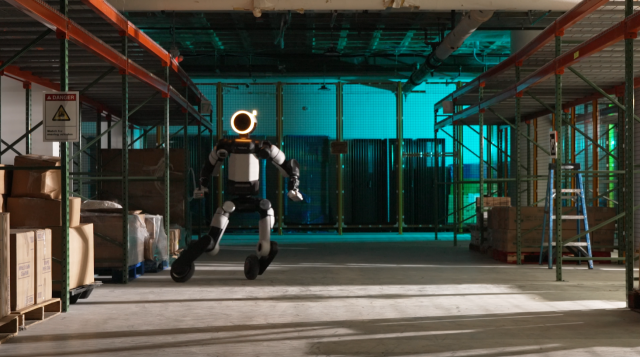
아틀라스 휠타입이 방향을 전환하며 주행하는 모습.<사진=현대차그룹>
현대차그룹 로봇 전문 계열사 보스턴다이나믹스가 휴머노이드 로봇 아틀라스에 발 대신 휠을 장착하고 다양한 고난도 동작을 수행하는 연구 영상을 공개했다. 이번 영상은 모터 및 전신 제어 기술이 한계에 다다르는 까다로운 조건에서 아틀라스가 얼마나 안정적으로 작동하는지 검증하는 과정을 담고 있다.
10일 현대차그룹에 따르면 영상에서 아틀라스는 발 대신 휠을 장착한 채 방향을 바꿔 옆으로 빠르게 이동하는 모습을 선보였다. 피겨 스케이트 선수처럼 공중에서 몸을 한 바퀴 돌린 뒤 착지하는 360도 회전 점프도 성공적으로 수행했다. 또한 한쪽 다리를 들어 올린 채 다른 쪽 휠 하나로 몸을 지탱하거나 바닥에서 스스로 몸을 일으키는 등 바닥 접지 상태가 달라지는 조건에서도 전신의 움직임을 정밀하게 조절하는 모습을 입증했다.
이번에 공개된 아틀라스 휠 타입은 구동 장치와 전신 제어 기술의 성능을 한계까지 검증하기 위한 연구용 플랫폼으로, 별도의 상업화 계획은 없다. 보스턴다이나믹스는 모터와 전신 제어 기술의 반응을 다양한 조건에서 확인하고, 향후 극한 환경에서의 움직임과 신뢰성을 확보하기 위해 이번 연구를 진행했다고 설명했다. 로봇의 휠 주행은 출발과 회전, 정지 과정에서 모터가 실제 하중을 지탱하며 높은 토크와 속도를 지속적으로 발휘해야 하므로 모터 성능 한계를 시험하기에 가장 적합한 조건이다.
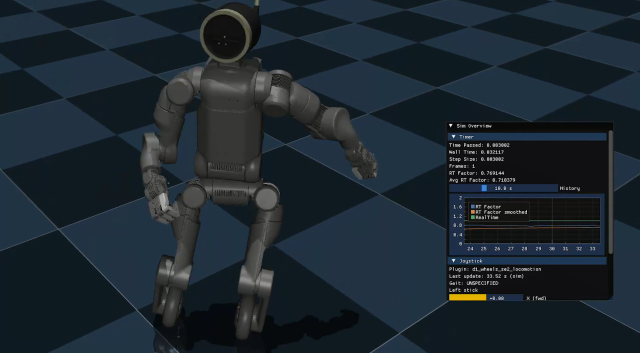
가상 환경에서 동작을 학습하고 있는 아틀라스 휠타입.<사진=현대차그룹>
특히 이번 프로젝트에서는 시뮬레이션 환경에서 다양한 동작을 반복 학습하는 강화학습이 적극 적용됐다. 실제 하드웨어의 특성을 가상환경에 정밀하게 반영하고, 가상환경에서 학습한 동작을 실제 로봇에 안정적으로 구현하는 심투리얼 과정을 통해 시뮬레이션과 실제 하드웨어 간의 차이를 줄이는 데 집중했다. 이러한 과정을 거쳐 아틀라스는 인간의 동작을 모사한 360도 회전 점프를 첫 시도 만에 성공적으로 수행할 수 있었다.
아틀라스 제어 엔지니어 앤디 우는 영상에서 “학습 과정에서 로봇이 점프하면서 측면으로 이동하는 사이드 대시를 수행하는 모습이 특히 인상적이었다”며 “학습 파이프라인을 통해 로봇이 스스로 휠을 굴려 이동하는 방법을 찾아냈을 땐 놀랍고 기분이 좋았다”고 말했다.
보스턴다이나믹스는 이번 연구를 통해 정밀한 모터 제어와 강화학습 간의 긴밀한 연계가 전신 제어 기술 고도화에 핵심적인 역할을 한다는 점을 재확인했으며, 앞으로도 로봇의 신뢰성과 극한 환경 적응력을 높이기 위한 기술 개발을 지속할 방침이다.
[CEO스코어데일리 / 김병훈 기자 / andrew45@ceoscore.co.kr]









댓글
[ 300자 이내 / 현재: 0자 ]
현재 총 0개의 댓글이 있습니다.